


مشینی مرکز میں گول پن کی خرابی کی کیا وجہ ہے؟ ایڈجسٹ کرنے کے لئے کس طرح؟
مشینی مراکز کے مشینی عمل میں گول پن کی غلطیوں کی وجہ سے پرزوں کے برداشت سے زیادہ ہونے کے بار بار ہونے کے جواب میں، اس طرح کے مسائل سے بچنے کے لیے، گول ہونے کی غلطیوں کی وجوہات کا تجزیہ کیا جاتا ہے، اور اس بات کو یقینی بنانے کے لیے کہ اصل مشین ٹول پروسیسنگ میں اس طرح کے مسائل کو کیسے دبایا جائے۔ حصوں کی پروسیسنگ کی درستگی کی ضروریات پر تبادلہ خیال کیا گیا ہے۔
گول پن کی خرابی مثالی دائرے کے مقابلے میں گھومنے والے جسم کے ایک ہی کراس سیکشن کے اندر ماپا جانے والی آبجیکٹ کے اصل دائرے کی تبدیلی سے مراد ہے۔ CNC مشین ٹولز کے طویل مدتی استعمال کے دوران، بال سکرو، گائیڈ ریلز، اور بیرنگ کچھ حد تک پہننے کا تجربہ کر سکتے ہیں۔ ایک ہی وقت میں، ناکافی دیکھ بھال، چکنا کرنے کی کمی، اور بڑے ٹول کٹ جیسے عوامل مکینیکل اجزاء کے پہننے کو بڑھا سکتے ہیں، جس کی وجہ سے CNC آلات کی ہندسی درستگی میں تیزی آتی ہے۔ یہ تمام عوامل ہیں جو گول پن کی غلطیوں کا سبب بنتے ہیں۔ غیر مستحکم متحرک ردعمل اور CNC سسٹمز کا نامکمل سروو آپٹیمائزیشن CNC مشین ٹولز کی گول پن کی خرابی کو بھی متاثر کر سکتا ہے۔
عام طور پر، مشین ٹولز کے عملی استعمال میں، مشینی آلات کی گول پن کی خرابی کا پتہ لگانے کو گیند اور راڈ ٹیسٹر یا آلات کے بلٹ ان گول پن ٹیسٹنگ فنکشن کے ذریعے کیا جا سکتا ہے۔ سیمنز 840 ڈی ایس ایل سی این سی سسٹم کا گول پن ٹیسٹنگ فنکشن پارٹ ٹرائل کٹنگ کی ضرورت کے بغیر سی این سی پروگراموں کے ذریعے مشینی کی نقل کر سکتا ہے۔ CNC سسٹم کی طاقتور کمپیوٹنگ پاور اور پوزیشن فیڈ بیک فنکشن کے ساتھ، مشین ٹول کی اصل اور نظریاتی گول پن کی غلطیوں کی پیمائش کی جا سکتی ہے۔ راؤنڈنس ٹیسٹنگ سے حاصل کردہ مختلف گرافکس کا تجزیہ کرکے، مختلف غلطیوں کی وجوہات اور اس طرح کی غلطیوں کے لیے ایڈجسٹمنٹ کے طریقوں کا تعین کیا جا سکتا ہے۔ گول پن کی غلطیوں کی بنیادی وجوہات میں عام طور پر انٹرپولیشن ایکسس کی بڑی ریورس کلیئرنس، ریورس جمپنگ، سروو کا میل نہ ہونا، دو انٹرپولیشن محور جو کھڑے نہیں ہوتے، اور مشین ٹول وائبریشن شامل ہیں۔ مثال کے طور پر سیمنز 840Dsl CNC سسٹم کو لے کر، مندرجہ ذیل وضاحت کی جائے گی۔
ایک
ریورس کلیئرنس کی خرابی۔
مشین ٹول کی ریورس کلیئرنس کی خرابی سے مراد مشین ٹول شافٹ کی ریورس کلیئرنس ہے، جو عام طور پر سیمی بند لوپ CNC سسٹم میں سکرو کے ہیلکس اینگل میں جھلکتی ہے۔ اگرچہ ڈرائیونگ موٹر اسکرو کو ایک خاص زاویے میں ریورس کرنے کے لیے چلاتی ہے، لیکن ورک بینچ کو اب بھی اسکرو اور نٹ کے درمیان کلیئرنس کا انتظار کرنے کی ضرورت ہے اس سے پہلے کہ وہ الٹ جائے. یہ کلیئرنس مشین ٹول شافٹ کی ریورس کلیئرنس ہے، جو عام طور پر سکرو کے ہیلکس اینگل میں ظاہر ہوتی ہے، کمانڈ ویلیو اور اصل حرکت کی رقم کے درمیان فرق جب محور ریورس موشن میں ہوتا ہے تو اس کی ریورس کلیئرنس ایرر ویلیو ہوتی ہے۔ محور
(1) گول پن کی خرابی پر ریورس کلیئرنس کا اثر مشین ٹول کی پوزیشننگ کی درستگی اور بار بار پوزیشننگ کی درستگی کو متاثر کر سکتا ہے، CNC مشین ٹولز کی مشینی درستگی کو کم کر سکتا ہے، اور مشینی مرکز کی گھسائی کے عمل کے دوران گول پن کی خرابی کا سبب بن سکتا ہے۔ جب Y-axis ریورس موشن میں ہوتا ہے، ریورس کلیئرنس کی موجودگی کی وجہ سے، یہ Y-axis کو انٹرپولیشن موشن کے لیے X-axis سے پیچھے رہنے کا سبب بنتا ہے، جس کے نتیجے میں ملنگ کا عمل ہوتا ہے جیسا کہ شکل 1 میں دکھایا گیا ہے۔
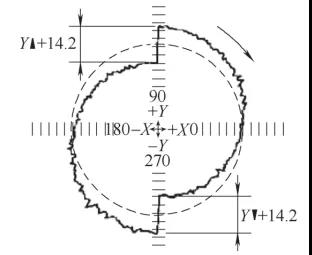 شکل 1 ریورس کلیئرنس کی وجہ سے گول پن کی خرابی۔
(2) ریورس کلیئرنس کی پیمائش اور ایڈجسٹمنٹ میں مختلف عوامل ہوتے ہیں جو مشین ٹول شافٹ ریورس کلیئرنس کی غلطی کو متاثر کرتے ہیں۔ ڈرائیونگ موٹر اور حرکت پذیر پرزوں کے درمیان تمام مکینیکل کنکشنز کو کلیئرنس حاصل ہوگا، اور مشین ٹول شافٹ کے ریورس کلیئرنس کی وجوہات یہ ہیں کہ آیا موٹر کا سکرو سے جوڑا ڈھیلا ہے، بال اسکرو کی مینوفیکچرنگ غلطی، چاہے سکرو کو پہلے سے سخت کرنا بہت تنگ یا بہت ڈھیلا ہے، اور آیا اسکرو نٹ اور حرکت پذیر حصے کے درمیان تعلق تنگ ہے۔ کلیئرنس کے لیے جو مکینیکل حصے میں ختم نہیں کی جا سکتیں، CNC سسٹم میں ریورس کلیئرنس کی تلافی ضروری ہے۔
جیسا کہ شکل 2 میں دکھایا گیا ہے، ریورس کلیئرنس پیمائش مقناطیسی گیج ہولڈر کے ساتھ پوزیشن کو ٹھیک کرکے، ڈائل گیج کے سر کو ورک ٹیبل پر ایک مقررہ پوزیشن پر دباکر، جہاں شافٹ کی پیمائش کی جانی ہے، ڈائل گیج اسکیل کو صفر کرکے، حرکت جاری رکھتے ہوئے کی جاتی ہے۔ فیڈ شافٹ کو ایک مخصوص فاصلے کے لیے ایک ہی سمت میں، شافٹ کو مخالف سمت میں ابتدائی پوزیشن پر منتقل کرتے ہوئے، ڈائل گیج کے فرق A کو پڑھتے ہوئے۔ 7 پیمائشوں کے بعد حاصل ہونے والی اوسط قدر شافٹ کی ریورس کلیئرنس کی خرابی ہے، یعنی A=(A1+A2+A3+A4+ A5+A6+A7)/7۔ اسی محور کے پیرامیٹر MD32450 میں ماپا اور حساب شدہ قدر A لکھنا اس محور کی ریورس کلیئرنس کو ختم کر سکتا ہے۔ شافٹ کی ریورس کلیئرنس کی تلافی کرکے، فیڈ شافٹ کی درستگی کو مؤثر طریقے سے بہتر کیا جا سکتا ہے تاکہ انٹرپولیشن موشن کی درستگی کو یقینی بنایا جا سکے اور گول پن کی خرابی کو مؤثر طریقے سے بہتر بنایا جا سکے۔
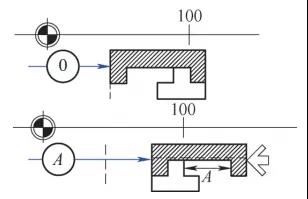 شکل 2 ریورس کلیئرنس کی پیمائش
دو
مشین ٹول فیڈ شافٹ کمپن
CNC مشینی کے دوران پیدا ہونے والی وائبریشن نہ صرف مشین ٹول کی متحرک درستگی کو متاثر کرتی ہے بلکہ مشینی پرزوں کی سموچ کی درستگی کو بھی کم کرتی ہے، سطح کی کھردری قدر کو بڑھاتی ہے، اور یہاں تک کہ جب کمپن ہوتی ہے تو ٹول اور مشین ٹول کی سروس لائف کو بھی متاثر کرتی ہے۔ شدید. (1) کمپن کی وجوہات اور CNC مشین ٹول فیڈ سسٹم میں گول پن کی خرابی پر اس کے اثرات بنیادی طور پر تین وجوہات کی وجہ سے ہیں: پہلی، حرکت پذیر حصوں کے درمیان ناقص چکنا، حرکت پذیر حصوں پر رگڑ کی مزاحمت میں اضافہ، جو آسانی سے رینگنے اور کمپن کا سبب بن سکتا ہے۔ فیڈ شافٹ؛ دوم، فیڈ سسٹم ڈرائیو ڈیوائس اور حرکت پذیر حصوں کے درمیان مکینیکل ٹرانسمیشن چین کی مجموعی سختی ناقص ہے۔ تیسرا مسئلہ یہ ہے کہ کلوزڈ لوپ CNC سسٹمز میں، سسٹم کے دوغلے پوزیشن، رفتار، اور موجودہ لوپس کے لیے ضرورت سے زیادہ فائدہ کی ترتیبات کے ساتھ ساتھ ایکسلریشن کے لیے پیرامیٹر کی غیر معقول ترتیبات کی وجہ سے ہوتے ہیں۔ CNC مشین ٹولز کی درخواست کے عمل میں، کمپن کی وجوہات عام طور پر جامع ہوتی ہیں اور ان کی ایک ایک کرکے چھان بین کی جانی چاہیے۔ جیسا کہ شکل 3 میں دکھایا گیا ہے، جب مشین ٹول کا فیڈ شافٹ وائبریشن کرتا ہے، تو ٹول اور ورک پیس متواتر جمپنگ کا تجربہ کریں گے، اور ورک پیس کی مشینی سطح تصادفی طور پر بیڈ وائبریشن کی اسی فریکوئنسی کے ساتھ پٹیاں پیدا کرے گی۔ ورک پیس کی سموچ کی درستگی اور سطح کی کھردری متاثر ہوگی۔
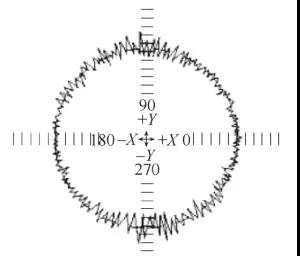 شکل 3 محوری کمپن کی وجہ سے گول پن کی خرابی۔
(2) سی این سی مشین ٹولز میں فیڈ شافٹ وائبریشن کو دبانے کا طریقہ عام طور پر مشینی شافٹ کی وائبریشن کا سبب بنتا ہے جس کی وجہ سے الیکٹرو مکینیکل سسٹمز کی مطابقت نہیں ہوتی ہے۔ ڈرائیونگ آپٹیمائزیشن کا مقصد الیکٹرو مکینیکل سسٹم کی بہترین مماثلت حاصل کرنا ہے، اس طرح زیادہ سے زیادہ اور مستحکم متحرک کارکردگی حاصل کرنا ہے۔ جیسا کہ شکل 4 میں دکھایا گیا ہے، مشین ٹول ایکسس کی سروو ڈرائیو میں تین فیڈ بیک لوپس شامل ہیں، یعنی پوزیشن لوپ، اسپیڈ لوپ، اور کرنٹ لوپ۔ جب فیڈ شافٹ وائبریٹ ہوتا ہے، پہلا قدم یہ چیک کرنا ہوتا ہے کہ آیا مکینیکل سسٹم میں اچھی چکنا ہے اور آیا ٹرانسمیشن چین میں کافی سختی ہے۔ دوم، سرو موٹر کی مزید اصلاح مکینیکل دیکھ بھال کی صورت حال کی بنیاد پر کی جانی چاہیے۔ پوزیشن لوپ گین پیرامیٹر MD32200 اور اسپیڈ لوپ گین پیرامیٹر 1407 کو ایڈجسٹ کرکے دستی اصلاح کی جا سکتی ہے جب تک کہ سرو شافٹ وائبریٹ نہ ہو اور حرکت مستحکم نہ ہو۔
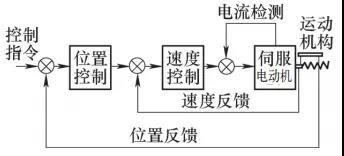 تصویر 4 سروو سسٹم بلاک ڈایاگرام
تین
انٹرپولیشن ایکسس سروو گین مماثل نہیں۔
ایک دائرے کو چلانے کے دوران مشینی مرکز کے ہر محور کے درمیان فاصلہ بالکل یکساں ہونا چاہیے۔ اگر گھسائی کرنے کا عمل ایک دائرے کو بیضوی شکل میں بدل دیتا ہے، جیسا کہ شکل 5 میں دکھایا گیا ہے، تو یہ اشارہ کرتا ہے کہ دو محوروں کی انٹرپولیشن حرکت کے دوران بڑا محور معمولی محور سے آگے ہے۔ مشین ٹولز کے لیے جو کئی سالوں سے استعمال ہو رہے ہیں، پہلا مرحلہ مشین ٹول کے انٹرپولیشن شافٹ کے مکینیکل ڈھانچے کا معائنہ کرنا ہے، آیا ٹرانسمیشن ڈیوائس ڈھیلا ہے، اور آیا پہننا شدید ہے۔ کلیئرنس ایڈجسٹمنٹ کے لیے سکرو اور بیئرنگ کی پہلے سے سختی کو چیک کریں، اور ریورس کلیئرنس کی تلافی کریں۔ مندرجہ بالا مسائل کو ختم کرنے کے بعد، دو انٹرپولیشن شافٹ کے حاصل کو دوبارہ ایڈجسٹ کرنے کی ضرورت ہے تاکہ اس بات کو یقینی بنایا جا سکے کہ دو انٹرپولیشن شافٹ کے ایکسلریشن پیرامیٹر MD32300 اور پوزیشن رنگ گین MD32200 ہم آہنگ ہیں۔
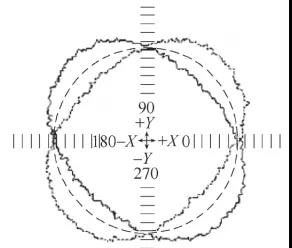 شکل 5: متضاد فائدہ بیضوی کا سبب بنتا ہے۔
چار
ریورس جمپ
ریورس جمپ سے مراد وہ ہے جب مشین ٹول کا محور مخالف سمت میں حرکت کر رہا ہو، اور محور منفی رفتار سے مثبت رفتار کی طرف بڑھتا ہے۔ جب محور کی رفتار 0 سے گزرتی ہے تو رگڑ والی قوت کی حالت جامد رگڑ قوت سے متحرک رگڑ قوت میں بدل جاتی ہے۔ مطلوبہ قوت عام حرکت سے زیادہ ہوتی ہے، جس کی وجہ سے رگڑ والی قوت کی حالت میں تبدیلی کی وجہ سے الٹ جانے والی پوزیشن پر قلیل مدتی چپچپا توقف ہوتا ہے۔
(1) گول پن کی خرابی پر ریورس جمپ ایرر کا اثر مشینی مرکز کے گھسائی کرنے کے عمل میں، جب شافٹ کواڈرینٹ سے باہر ہوتا ہے، شافٹ کی رفتار کی سمت بدل جاتی ہے، شافٹ صفر کی رفتار سے شروع ہوتا ہے، اور رگڑ کی قوت کی حالت بدل جاتی ہے۔ اس کے مطابق، لامحالہ ریورس جمپ کے نتیجے میں. جب دو انٹرپولیشن محوروں میں سے ایک اپنی زیادہ سے زیادہ قدر کو پہنچ جاتا ہے جبکہ دوسرے محور کی رفتار 0 ہوتی ہے، تو جمود کا ایک مختصر دورانیہ ہوگا، جس کے نتیجے میں سموچ کی خرابیاں پیدا ہوں گی۔ جیسا کہ شکل 6 میں دکھایا گیا ہے، دائرے کے کواڈرینٹ پر چار تیز کونے ہیں، جو کہ جامد رگڑ کی وجہ سے الٹ چھلانگ کی خرابی ہے۔
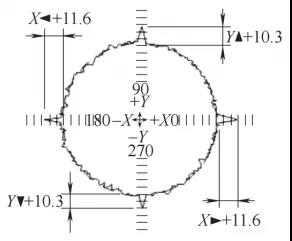 شکل 6 ریورس جمپ کی خرابی کی وجہ سے گول پن کی خرابی۔
(2) ریورس جمپ کے لیے ایڈجسٹمنٹ کا طریقہ بنیادی طور پر رگڑ کی حالت میں تبدیلی کی وجہ سے ہے۔ لہذا، جب ریورس جمپ ہوتا ہے تو، انٹرپولیشن شافٹ میں رگڑ معاوضہ شامل کیا جانا چاہئے. سیمنز سی این سی سسٹم میں، رگڑ معاوضہ کا تعین رگڑ معاوضے کی قیمت MD32520 اور رگڑ معاوضہ وقت مستقل MD32540 سے کیا جاتا ہے۔
For the adjustment of reverse jump, first set MD32500=1 (effective friction compensation), and then adjust the friction compensation value MD32520 and friction compensation time constant MD32540 corresponding to the jump axis. The size of the two parameter values can be adjusted according to Figure 7, and the impact on the quadrant point can be eliminated until the sharp point is crossed. It should be noted that the compensation value set should not be too large. When MD32520>150mm/min and MD32540>0.015s، سب سے پہلے یہ جانچنا ضروری ہے کہ آیا مکینیکل ٹرانسمیشن اچھی ہے، آیا اسپیڈ لوپ گین اور انضمام کا وقت مناسب ہے۔ ضرورت سے زیادہ جامد رگڑ معاوضہ سطح کے معیار پر منفی اثر ڈال سکتا ہے۔
 چترا 7 رگڑ معاوضہ کا حوالہ
پانچ
ایپیلاگ
CNC مشین ٹولز ایک مکمل نامیاتی ہیں، اور مکینیکل، الیکٹریکل، اور ہائیڈرولک سسٹمز کا کنٹرول باہم مربوط اور باہمی طور پر اثر انداز ہوتا ہے۔ لہٰذا، گول پن کی خرابی کو متاثر کرنے والے عوامل کا تجزیہ اور حل کرتے وقت، ایک مجموعی تصور اور تجربہ ہونا چاہیے، اور جب تک غلطی کی اصل وجہ کی نشاندہی نہ ہو جائے، پتہ لگانے، تجزیہ کرنے اور تشخیص کے متعدد پہلوؤں کو انجام دیا جانا چاہیے۔


