سرو، سٹیپر، اور فریکوئنسی کنورژن کے تین اہم کنٹرول پوائنٹس کی تفصیلی وضاحت!
صنعتی روبوٹ کے پیریفرل موشن کنٹرول حصے میں بنیادی طور پر تین حصے شامل ہیں: سرو کنٹرول، سٹیپر کنٹرول، اور فریکوئنسی کنورژن کنٹرول۔ آئیے ایک ایک کرکے ان کنٹرول پوائنٹس کا جواب دیتے ہیں۔
امدادی کنٹرول
1، AC سرو موٹرز کے کام کرنے کا اصول
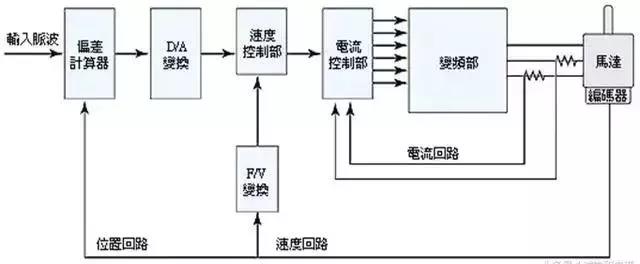
سروو موٹر کے اندر روٹر ایک مستقل مقناطیس ہے، اور ڈرائیور کے زیر کنٹرول U/V/W تھری فیز بجلی ایک برقی مقناطیسی فیلڈ بناتی ہے۔ روٹر اس مقناطیسی میدان کے عمل کے تحت گھومتا ہے۔ ایک ہی وقت میں، موٹر کا بلٹ ان انکوڈر فیڈ بیک ڈرائیور کو سگنل دیتا ہے، اور ڈرائیور روٹر کی گردش کے زاویے کو ایڈجسٹ کرنے کے لیے فیڈ بیک ویلیو کا ٹارگٹ ویلیو سے موازنہ کرتا ہے۔ سروو موٹر کی درستگی کا تعین انکوڈر (لائنوں کی تعداد) کی درستگی سے کیا جاتا ہے۔
2، امدادی نظام کی ساخت اور درجہ بندی
ترکیب:
سروو سسٹم کنٹرول سسٹمز کے لیے ایک عام اصطلاح ہے جو پوزیشن اور زاویہ کو کنٹرول متغیر کے طور پر استعمال کرتا ہے۔ وہ نظام جو پوزیشن اور زاویہ سے متعلق ہیں، جیسے کہ رفتار، کونیی رفتار، سرعت، اور قوت، بھی سروو سسٹم میں شامل ہیں۔
درجہ بندی:
1. کنٹرول ڈھانچے کے لحاظ سے درجہ بندی: اوپن لوپ اور بند لوپ۔
2. ڈرائیونگ اجزاء کے لحاظ سے درجہ بندی:
a سٹیپر موٹر سروو سسٹم۔
ب ڈی سی موٹر سروو سسٹم۔
c AC موٹر سروو سسٹم۔
3، سرو موٹرز (AC) کی خصوصیات
1 اعلی پوزیشننگ کی درستگی، عام سروو موٹرز 0.036 ڈگری تک پہنچ سکتی ہیں
2 تیز ردعمل کا وقت۔
3 کنٹرول آسان اور لچکدار ہے، اور کنٹرول سسٹم کو لاگو کرنا آسان ہے۔
4 بہت سے ماڈل دستیاب ہیں، اور مختلف ایپلی کیشنز کے ماحول کے مطابق مختلف اقسام کا انتخاب کیا جا سکتا ہے۔
5 مکمل بند لوپ کنٹرول فراہم کریں، جو بروقت آپریشن کی صورتحال کی نگرانی کر سکے اور مناسب ایڈجسٹمنٹ اور تبدیلیاں کر سکے۔
4، امدادی نظام کی ساخت
5، امدادی کنٹرول کے لیے انتخابی مراحل
1. مکینیکل وضاحتیں، بوجھ، سختی، اور دیگر پیرامیٹرز کا تعین کریں۔
2. کارروائی کے پیرامیٹرز کی تصدیق کریں، جیسے کہ حرکت کی رفتار، اسٹروک، سرعت اور سست ہونے کا وقت، سائیکل، درستگی وغیرہ۔
3. موٹر کی جڑتا، لوڈ کی جڑتا، موٹر ایکسس کی تبدیلی کی جڑتا، اور روٹر جڑتا کو منتخب کریں۔
4. موٹر کی گردش کی رفتار کو منتخب کریں۔
5. موٹر کا ریٹیڈ ٹارک منتخب کریں۔ لوڈ ٹارک، ایکسلریشن اور ڈیزلریشن ٹارک، فوری زیادہ سے زیادہ ٹارک، اور اصل ٹارک۔
6. موٹر کی مکینیکل پوزیشن ریزولوشن کو منتخب کریں۔
7. اوپر کی بنیاد پر موٹر ماڈل منتخب کریں۔
6, امدادی کنٹرول کی درخواست

قدم کنٹرول
1، سٹیپر موٹرز کے کام کرنے کا اصول
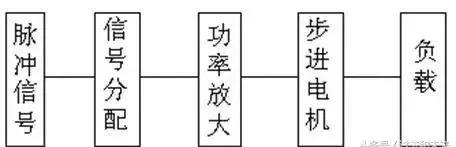
ایک سٹیپر موٹر ایک ایکچیویٹر ہے جو برقی دالوں کو کونیی نقل مکانی میں تبدیل کرتا ہے۔ جب سٹیپر ڈرائیور کو پلس سگنل ملتا ہے، تو یہ سٹیپر موٹر کو ایک مقررہ زاویہ (جسے "اسٹیپ اینگل" کہا جاتا ہے) کو مقررہ سمت میں گھمانے کے لیے چلاتا ہے، اور اس کی گردش ایک مقررہ زاویہ پر قدم بہ قدم چلتی ہے۔ کونیی نقل مکانی کو درست پوزیشننگ حاصل کرنے کے لیے دالوں کی تعداد کو کنٹرول کرکے کنٹرول کیا جاسکتا ہے۔ ایک ہی وقت میں، موٹر گردش کی رفتار اور سرعت کو نبض کی فریکوئنسی کو کنٹرول کرکے کنٹرول کیا جاسکتا ہے، اس طرح رفتار کے ضابطے کا ہدف حاصل کیا جاسکتا ہے۔ اسٹیپر موٹرز کو کنٹرول کے مقاصد کے لیے ایک خاص قسم کی موٹر کے طور پر استعمال کیا جا سکتا ہے، اور ان کی خصوصیت کے بغیر کسی جمع شدہ غلطی (100% کی درستگی) کی وجہ سے مختلف اوپن لوپ کنٹرولز میں وسیع پیمانے پر استعمال ہوتے ہیں۔
2، سٹیپر موٹرز کی درجہ بندی
عام طور پر استعمال ہونے والی سٹیپر موٹرز میں اب ری ایکٹو سٹیپر موٹرز (VR)، مستقل مقناطیس سٹیپر موٹرز (PM)، ہائبرڈ سٹیپر موٹرز (HB) اور سنگل فیز سٹیپر موٹرز شامل ہیں۔
مستقل مقناطیس سٹیپر موٹرز عام طور پر دو فیز ہوتی ہیں، چھوٹے ٹارک اور حجم کے ساتھ، اور عام طور پر 7.5 ڈگری یا 15 ڈگری کا سٹیپ اینگل ہوتا ہے۔
ری ایکٹیو سٹیپر موٹرز عام طور پر تین فیز ہوتی ہیں اور زیادہ ٹارک آؤٹ پٹ حاصل کر سکتی ہیں۔ سٹیپر زاویہ عام طور پر 1.5 ڈگری ہے، لیکن شور اور کمپن دونوں اہم ہیں۔ ری ایکٹیو سٹیپر موٹر کا روٹر میگنیٹک سرکٹ نرم مقناطیسی مواد سے بنا ہوتا ہے، اور سٹیٹر پر ملٹی فیز ایکسائٹیشن وائنڈنگز ہوتے ہیں، جو مقناطیسی چالکتا میں تبدیلیوں کو بروئے کار لا کر ٹارک پیدا کرتے ہیں۔
ہائبرڈ سٹیپر موٹر سے مراد مستقل مقناطیس اور رد عمل والی موٹرز کے فوائد کا مجموعہ ہے۔ اسے دو مرحلوں اور پانچ مرحلوں میں تقسیم کیا گیا ہے: دو مراحل کا مرحلہ زاویہ عام طور پر 1.8 ڈگری ہے، جبکہ پانچ مراحل کا مرحلہ زاویہ عام طور پر 0.72 ڈگری ہے۔ اس قسم کی سٹیپر موٹر سب سے زیادہ استعمال ہوتی ہے۔
3، سٹیپر موٹر سسٹم
1. سٹیپر موٹرز کے جامد اشارے کے لیے اصطلاحات
a فیز نمبر: اتیجیت کنڈلیوں کے جوڑوں کی تعداد جو مختلف N اور S مقناطیسی فیلڈز پیدا کرتے ہیں۔ عام طور پر ایم بی بیٹ کی گنتی کے ذریعے نمائندگی کی جاتی ہے: مقناطیسی میدان میں متواتر تبدیلی کو مکمل کرنے کے لیے درکار دالوں کی تعداد یا کنڈکٹیو حالت کو n سے ظاہر کیا جاتا ہے، یا موٹر کو دانتوں کے پچ کے زاویے سے گھومنے کے لیے درکار نبضوں کی تعداد سے مراد ہے۔
c سٹیپ اینگل: پلس سگنل کے مطابق، موٹر روٹر کی گردش کا زاویہ θ کی نمائندگی کرتا ہے۔
d پوزیشننگ ٹارک: جب موٹر آن نہیں ہوتی ہے تو خود موٹر روٹر کا لاکنگ ٹارک (مقناطیسی فیلڈ دانت کی شکل میں ہارمونکس اور مکینیکل غلطیوں کی وجہ سے)۔
e جامد ٹارک: موٹر شافٹ کا لاکنگ ٹارک جب موٹر ریٹیڈ سٹیٹک الیکٹریکل ایکشن کے تحت نہیں گھومتی ہے۔
2. سٹیپر موٹرز کے متحرک اشارے اور اصطلاحات
a سٹیپ اینگل کی درستگی: سٹیپر موٹر کے ہر انقلاب کے لیے سٹیپ اینگل کی اصل قدر اور سٹیپ اینگل کی نظریاتی قدر کے درمیان خرابی۔
ب قدم کا نقصان: آپریشن کے دوران موٹر کی طرف سے اٹھائے گئے اقدامات کی تعداد، جو قدموں کی نظریاتی تعداد کے برابر نہیں ہے۔ اسے کہتے ہیں ہارنا قدم۔
c Misalignment angle: وہ زاویہ جس پر روٹر ٹوتھ ایکسس اسٹیٹر ٹوتھ ایکسس سے آف سیٹ ہوتا ہے۔
d زیادہ سے زیادہ بغیر لوڈ شروع ہونے والی فریکوئنسی: زیادہ سے زیادہ فریکوئنسی جس پر موٹر کسی مخصوص ڈرائیونگ فارم، وولٹیج، اور ریٹیڈ کرنٹ کے تحت لوڈ کیے بغیر براہ راست شروع ہو سکتی ہے۔
e زیادہ سے زیادہ بغیر لوڈ آپریٹنگ فریکوئنسی: موٹر کی زیادہ سے زیادہ رفتار فریکوئنسی بغیر کسی مخصوص ڈرائیونگ فارم، وولٹیج اور ریٹیڈ کرنٹ کے تحت بوجھ کے۔
f آپریٹنگ ٹارک فریکوئنسی خصوصیت: آؤٹ پٹ ٹارک اور فریکوئنسی کے درمیان تعلق کے منحنی خطوط کو آپریٹنگ ٹارک فریکوئنسی خصوصیت کہا جاتا ہے۔
4، سٹیپر موٹر کا انتخاب
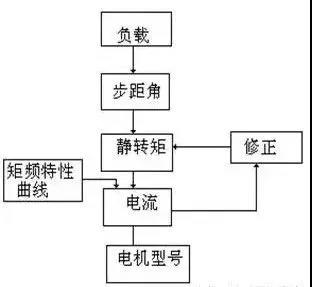
1. سٹیپ اینگل کا انتخاب: موٹر کا سٹیپ اینگل لوڈ کی درستگی کی ضروریات پر منحصر ہے۔
2. جامد ٹارک کا انتخاب: جامد ٹارک کا انتخاب موٹر کے ورکنگ بوجھ پر مبنی ہے۔ عام طور پر، جامد ٹارک رگڑ بوجھ کے 2-3 گنا کے اندر ہونا چاہیے۔
3. کرنٹ کا انتخاب: مختلف موجودہ پیرامیٹرز کی وجہ سے، آپریٹنگ خصوصیات بہت مختلف ہوتی ہیں۔ موٹر کے کرنٹ کا تعین ٹارک فریکوئنسی خصوصیت وکر کی بنیاد پر کیا جا سکتا ہے۔
5، سٹیپر موٹرز کی کچھ خصوصیات
1. عام سٹیپر موٹر کی درستگی سٹیپ اینگل کا 3-5% ہے اور جمع نہیں ہوتی ہے۔
سٹیپر موٹر کی سطح پر زیادہ سے زیادہ قابل اجازت درجہ حرارت عام طور پر 130 ڈگری سیلسیس سے زیادہ ہوتا ہے۔
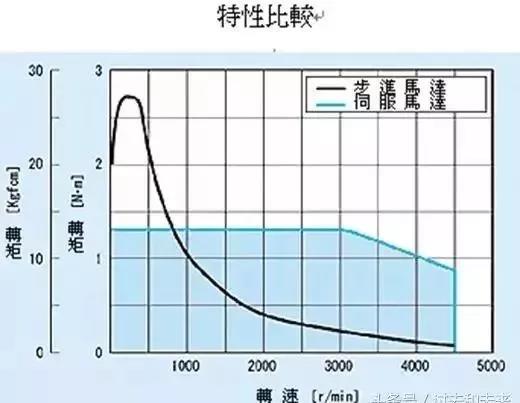
سٹیپر موٹر کا ٹارک رفتار بڑھنے کے ساتھ کم ہو جائے گا۔
4. سٹیپر موٹر عام طور پر کم رفتار پر چل سکتی ہے، لیکن اگر یہ ایک خاص رفتار سے زیادہ ہو، تو یہ شروع نہیں ہو سکتی اور اس کے ساتھ سیٹی کی آواز آتی ہے۔
5. سٹیپر موٹرز کو کم رفتار والے حالات میں استعمال کیا جانا چاہیے - رفتار 1000 ریوول فی منٹ سے زیادہ نہیں ہونی چاہیے۔

VI دو قسم کی موٹروں کے درمیان کارکردگی کا موازنہ
1. مختلف کنٹرول کی درستگی
پانچ فیز ہائبرڈ سٹیپر موٹر کا سٹیپ اینگل عام طور پر {{0}.72 ڈگری اور 0.36 ڈگری ہے۔ AC سروو موٹر کے کنٹرول کی درستگی کی ضمانت موٹر شافٹ کے پچھلے سرے پر روٹری انکوڈر کے ذریعے دی جاتی ہے۔ معیاری 2500 لائن انکوڈر والی موٹر کے لیے، اس کی نبض 360 ڈگری /10000=0.036 ڈگری ہے، اور سروو موٹر کی درستگی سٹیپر موٹر سے زیادہ ہے۔
2. کم تعدد کی مختلف خصوصیات
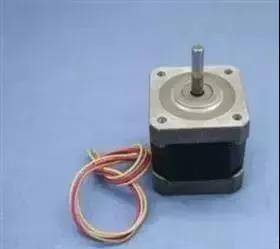
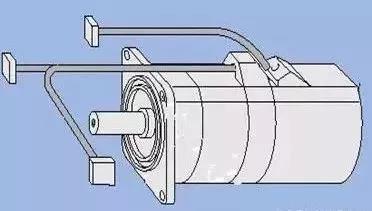
سٹیپر موٹرز کم رفتار پر کم تعدد کمپن کا شکار ہوتی ہیں۔ AC سروو موٹر بہت آسانی سے چلتی ہے، اور کم رفتار پر بھی کوئی وائبریشن نہیں ہے۔
3. مختلف اوورلوڈ صلاحیتیں۔
سٹیپر موٹرز میں عام طور پر اوورلوڈ کی گنجائش نہیں ہوتی ہے۔ AC سروو موٹرز میں مضبوط اوورلوڈ صلاحیت ہوتی ہے۔
4. مختلف آپریشنل کارکردگی
سٹیپر موٹر کا کنٹرول اوپن لوپ کنٹرول ہے۔ اگر شروع ہونے والی فریکوئنسی بہت زیادہ ہے یا بوجھ بہت زیادہ ہے، تو قدموں میں کمی یا روٹر میں رکاوٹ پیدا کرنا آسان ہے۔ اگر روکتے وقت رفتار بہت زیادہ ہو تو اوور شوٹ کا سبب بننا آسان ہے۔ AC سروو ڈرائیو سسٹم کلوز لوپ کنٹرول ہے، اور ڈرائیور براہ راست موٹر انکوڈر کے فیڈ بیک سگنل کا نمونہ لے سکتا ہے۔ پوزیشن اور اسپیڈ لوپس کی اندرونی ساخت عام طور پر سٹیپر موٹر کے قدموں میں کمی یا اوور شوٹ کا سبب نہیں بنتی اور کنٹرول کی کارکردگی زیادہ قابل اعتماد ہوتی ہے۔
5. مختلف رفتار ردعمل کی کارکردگی
ایک سٹیپر موٹر کو آرام سے کام کرنے کی رفتار تک تیز ہونے میں 200-400 ملی سیکنڈ لگتے ہیں (عام طور پر کئی سو انقلابات فی منٹ)۔ AC سروو سسٹم کی ایکسلریشن کارکردگی اچھی ہے۔ Panasonic MSMA 400W AC سروو موٹر کو مثال کے طور پر لیتے ہوئے، یہ جامد سے اس کی ریٹیڈ رفتار 3000RPM تک تیز ہونے میں صرف چند ملی سیکنڈ لیتی ہے، اور اسے کنٹرول کے حالات میں استعمال کیا جا سکتا ہے جس کے لیے تیز رفتار سٹاپ کی ضرورت ہوتی ہے۔
6. مختلف torque تعدد خصوصیات
سٹیپر موٹر کا آؤٹ پٹ ٹارک بڑھتی ہوئی رفتار کے ساتھ کم ہوتا ہے اور تیز رفتاری سے تیزی سے کم ہوتا ہے۔ AC سروو موٹر مسلسل ٹارک پیدا کرتی ہے۔
خلاصہ طور پر، AC سروو سسٹم بہت سے کارکردگی کے پہلوؤں میں سٹیپر موٹرز کو پیچھے چھوڑ دیتے ہیں۔ لیکن کچھ کم مانگ کے حالات میں، سٹیپر موٹرز کو اکثر ایگزیکٹو موٹرز کے طور پر استعمال کیا جاتا ہے۔ لہذا، کنٹرول سسٹم کے ڈیزائن کے عمل میں، متعدد عوامل جیسے کنٹرول کی ضروریات اور اخراجات کو جامع طور پر غور کیا جانا چاہئے، اور مناسب کنٹرول موٹرز کو منتخب کیا جانا چاہئے.
متغیر فریکوئنسی کنٹرول
1، جنرل موٹرز کا تعارف
تھری فیز گلہری کیج اے سی موٹر انڈکشن موٹر کی سب سے عام قسم ہے، اور اس کی ساخت اور خصوصیات درج ذیل ہیں:
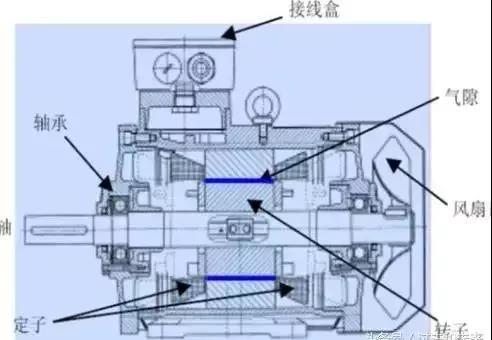
感应电机的构造示意图
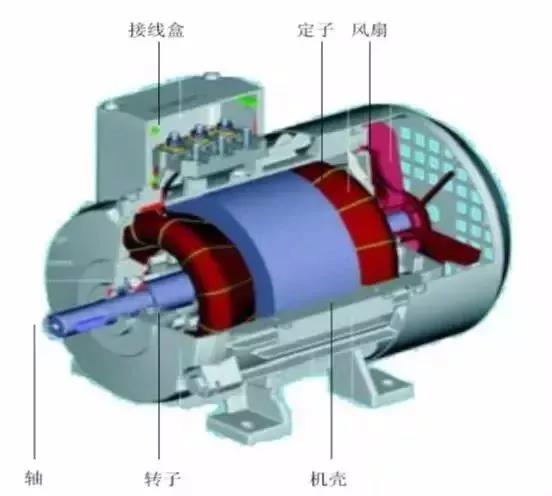
موٹر کی تعمیر کا منصوبہ بندی کا خاکہ
2، فریکوئنسی کنورٹرز کے اصول اور ساخت
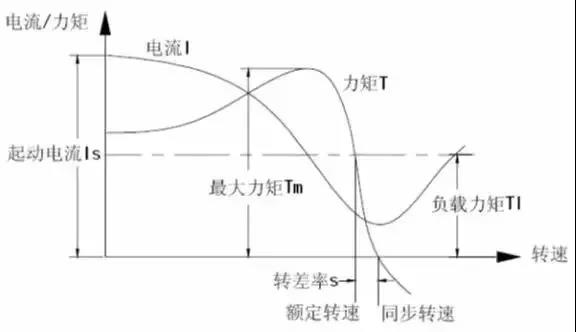
فریکوئنسی کنورٹر ایک کنٹرول ڈیوائس ہے جو آسانی سے اور آزادانہ طور پر AC موٹر کی رفتار کو تبدیل کر سکتا ہے۔ AC موٹر کی رفتار کو تبدیل کرنے کا طریقہ درج ذیل ہے۔
فریکوئنسی کنورٹر AC موٹر پاور سپلائی کی فریکوئنسی کو تبدیل کرکے رفتار کا ضابطہ حاصل کرتا ہے:
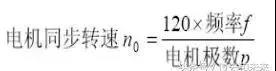
变频器的构成如下:
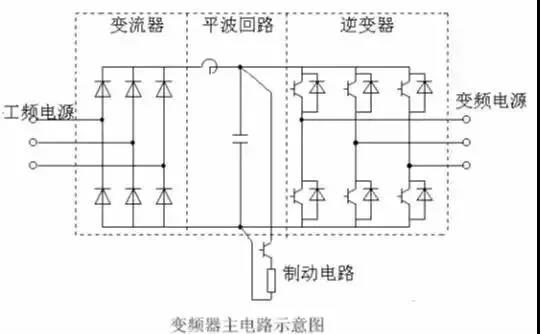
1. کنورٹر (ریکٹیفائر)
ڈائیوڈ برج ریکٹیفائر بڑے پیمانے پر استعمال ہوتا ہے، جیسا کہ شکل 1 میں دکھایا گیا ہے، جو پاور فریکوئنسی پاور سپلائی کو ڈی سی پاور سپلائی میں تبدیل کرتا ہے۔ ٹرانزسٹر انورٹرز کے دو سیٹ ایک ریورس ایبل انورٹر بنانے کے لیے بھی استعمال کیے جاسکتے ہیں، جو اس کی الٹ جانے والی پاور ڈائریکشن کی وجہ سے دوبارہ تخلیقی عمل انجام دے سکتے ہیں۔
2. فلیٹ لہر سرکٹ
ریکٹیفائر کے رییکٹیفائیڈ ڈی سی وولٹیج میں، پاور سپلائی کی فریکوئنسی سے 6 گنا پلسیٹنگ وولٹیج ہوتا ہے، اور انورٹر سے پیدا ہونے والا پلسیٹنگ کرنٹ بھی DC وولٹیج میں تبدیلی کا سبب بنتا ہے۔ وولٹیج کے اتار چڑھاو کو دبانے کے لیے، انڈکٹرز اور کیپسیٹرز کا استعمال پلسیٹنگ وولٹیج (کرنٹ) کو جذب کرنے کے لیے کیا جاتا ہے۔ جب ڈیوائس کی گنجائش چھوٹی ہو، اگر پاور سپلائی اور مین سرکٹ پر مشتمل اجزاء میں مارجن ہو تو انڈکٹنس کو چھوڑا جا سکتا ہے اور ایک سادہ فلیٹ ویو سرکٹ استعمال کیا جا سکتا ہے۔
3. انورٹر
ریکٹیفائرز کے برعکس، انورٹرز DC پاور کو مطلوبہ فریکوئنسی پر AC پاور میں تبدیل کرتے ہیں، جس سے چھ سوئچنگ ڈیوائسز کو پہلے سے مقررہ وقت کے لیے چلانے اور بند کرنے کی اجازت ملتی ہے، جس کے نتیجے میں 3-فیز AC آؤٹ پٹ ہوتا ہے۔
4. بریکنگ سرکٹ
جب ریجنریٹو بریک ایریا (منفی سلپ ریٹ کے ساتھ) میں ایک غیر مطابقت پذیر موٹر استعمال کی جاتی ہے، تو تخلیقی توانائی فلیٹ ویو سرکٹ کیپسیٹر میں محفوظ ہوجاتی ہے، جس کی وجہ سے ڈی سی وولٹیج بڑھتا ہے۔ عام طور پر، مکینیکل سسٹم (بشمول ایک برقی موٹر) کی جڑت سے جمع ہونے والی توانائی کیپسیٹر کے ذریعہ ذخیرہ شدہ توانائی سے زیادہ ہوتی ہے۔ جب تیزی سے بریک لگانے کی ضرورت ہو تو، ایک الٹنے والا انورٹر بجلی کی فراہمی کو فیڈ بیک فراہم کرنے کے لیے استعمال کیا جا سکتا ہے یا DC سرکٹ وولٹیج کو بڑھنے سے روکنے کے لیے دوبارہ پیدا ہونے والی طاقت کو استعمال کرنے کے لیے بریکنگ سرکٹ (سوئچ اور ریزسٹر) قائم کر سکتا ہے۔
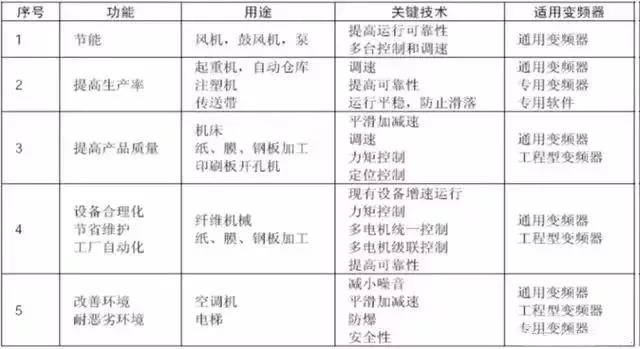
3، فریکوئنسی کنورٹرز کی درخواست کا مقصد اور مقصد
فریکوئنسی کنورٹر اور AC موٹر پر مشتمل متغیر رفتار ڈرائیو کو فریکوئنسی کنورٹر ڈرائیو کہا جاتا ہے، اور اس کے فعال مقاصد درج ذیل ہیں۔ ان کے درمیان باہمی تعلق ہو سکتا ہے، لیکن اصل میں کوئی واضح درجہ بندی نہیں ہے۔ یہ جدول صرف حوالہ کے لیے ہے۔